説明
ロボット用センサー融合:IMU、Kalmanフィルター&EKF 2026-9 Aは Udemy フランク・ロボティクス・ラボによって教えられたコース Duration: 8 時間と 16 数分; 89 教訓
学習内容
- 材料がカバー Python.
コースの詳細
- 提供元
- Udemy
- 指導者
- Frank Robotics Lab
- レベル
- 初級から上級まで
- 所要時間
- 8 時間 · 16 分
- 読書数
- 89
- 品質
- 1080p
- エディション
- 2026-9
コースのトピック
View course topics
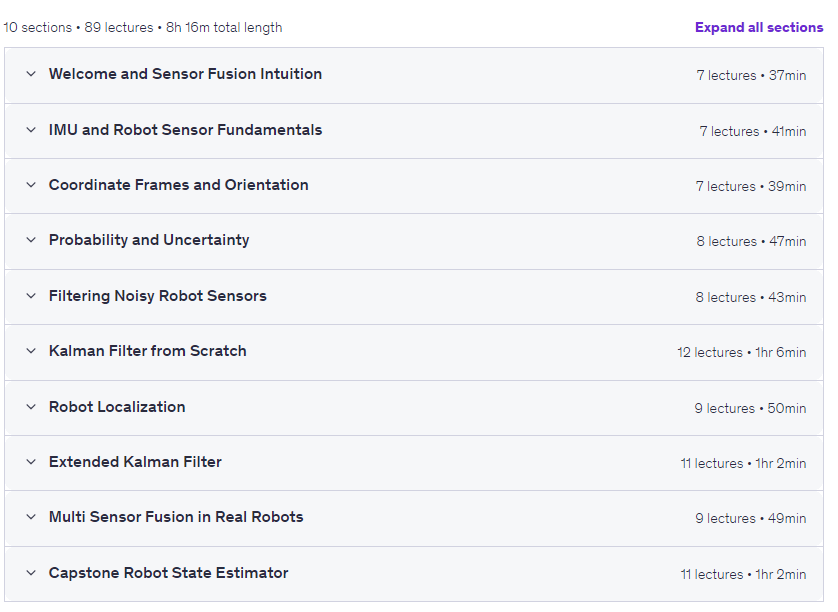
The course topics image is temporarily unavailable.
前提知識
- 前提のテーマは、 Python.
画像
This picture is temporarily unavailable.
導入動画
How to open the files
ファイルを抽出し、互換性のあるプレーヤーで含まれるコースメディアを再生します。
リソースをダウンロード
1 エディションを選択し、その部品を組み合わせる。
2026-9 · 1080p · 1
直接ダウンロード
2026-9 · 1080p
2026-9 · 1080p · 2
Rapidgator
2026-9 · 1080p
サイズ
10.5 GB
コメントを残す
投稿されたコメントはすぐに表示されます。